

フィジカルAIのリアル
2026年11月4日
再生医療や創薬などの検査工程、製造ラインで、厳格な管理と無菌性が求められる現場における“手技”。その「暗黙知」を可視化して、品質の属人化を防ぐにはどうすればいいのか。日立グループ3社は「One Hitachi」でハードウェアとAI計測の壁を越えて、手技AI解析ソリューションを確立させた。極限のクリーン空間とAI計測をどのように融合させたのか、開発の舞台裏に迫る。
再生医療や創薬など厳格な品質管理が求められる現場では、マニュアルの「行間」に隠された手技――いわゆる「暗黙知」による品質のばらつきが課題だった。
どれほど注意深くマニュアルに従っても、フラスコを傾ける角度や振る速度のわずかな差によって、細胞の生存率や製品品質に差が生じる。これは品質低下にとどまらず、作業の手戻りや廃棄ロスの要因にもなっていた。
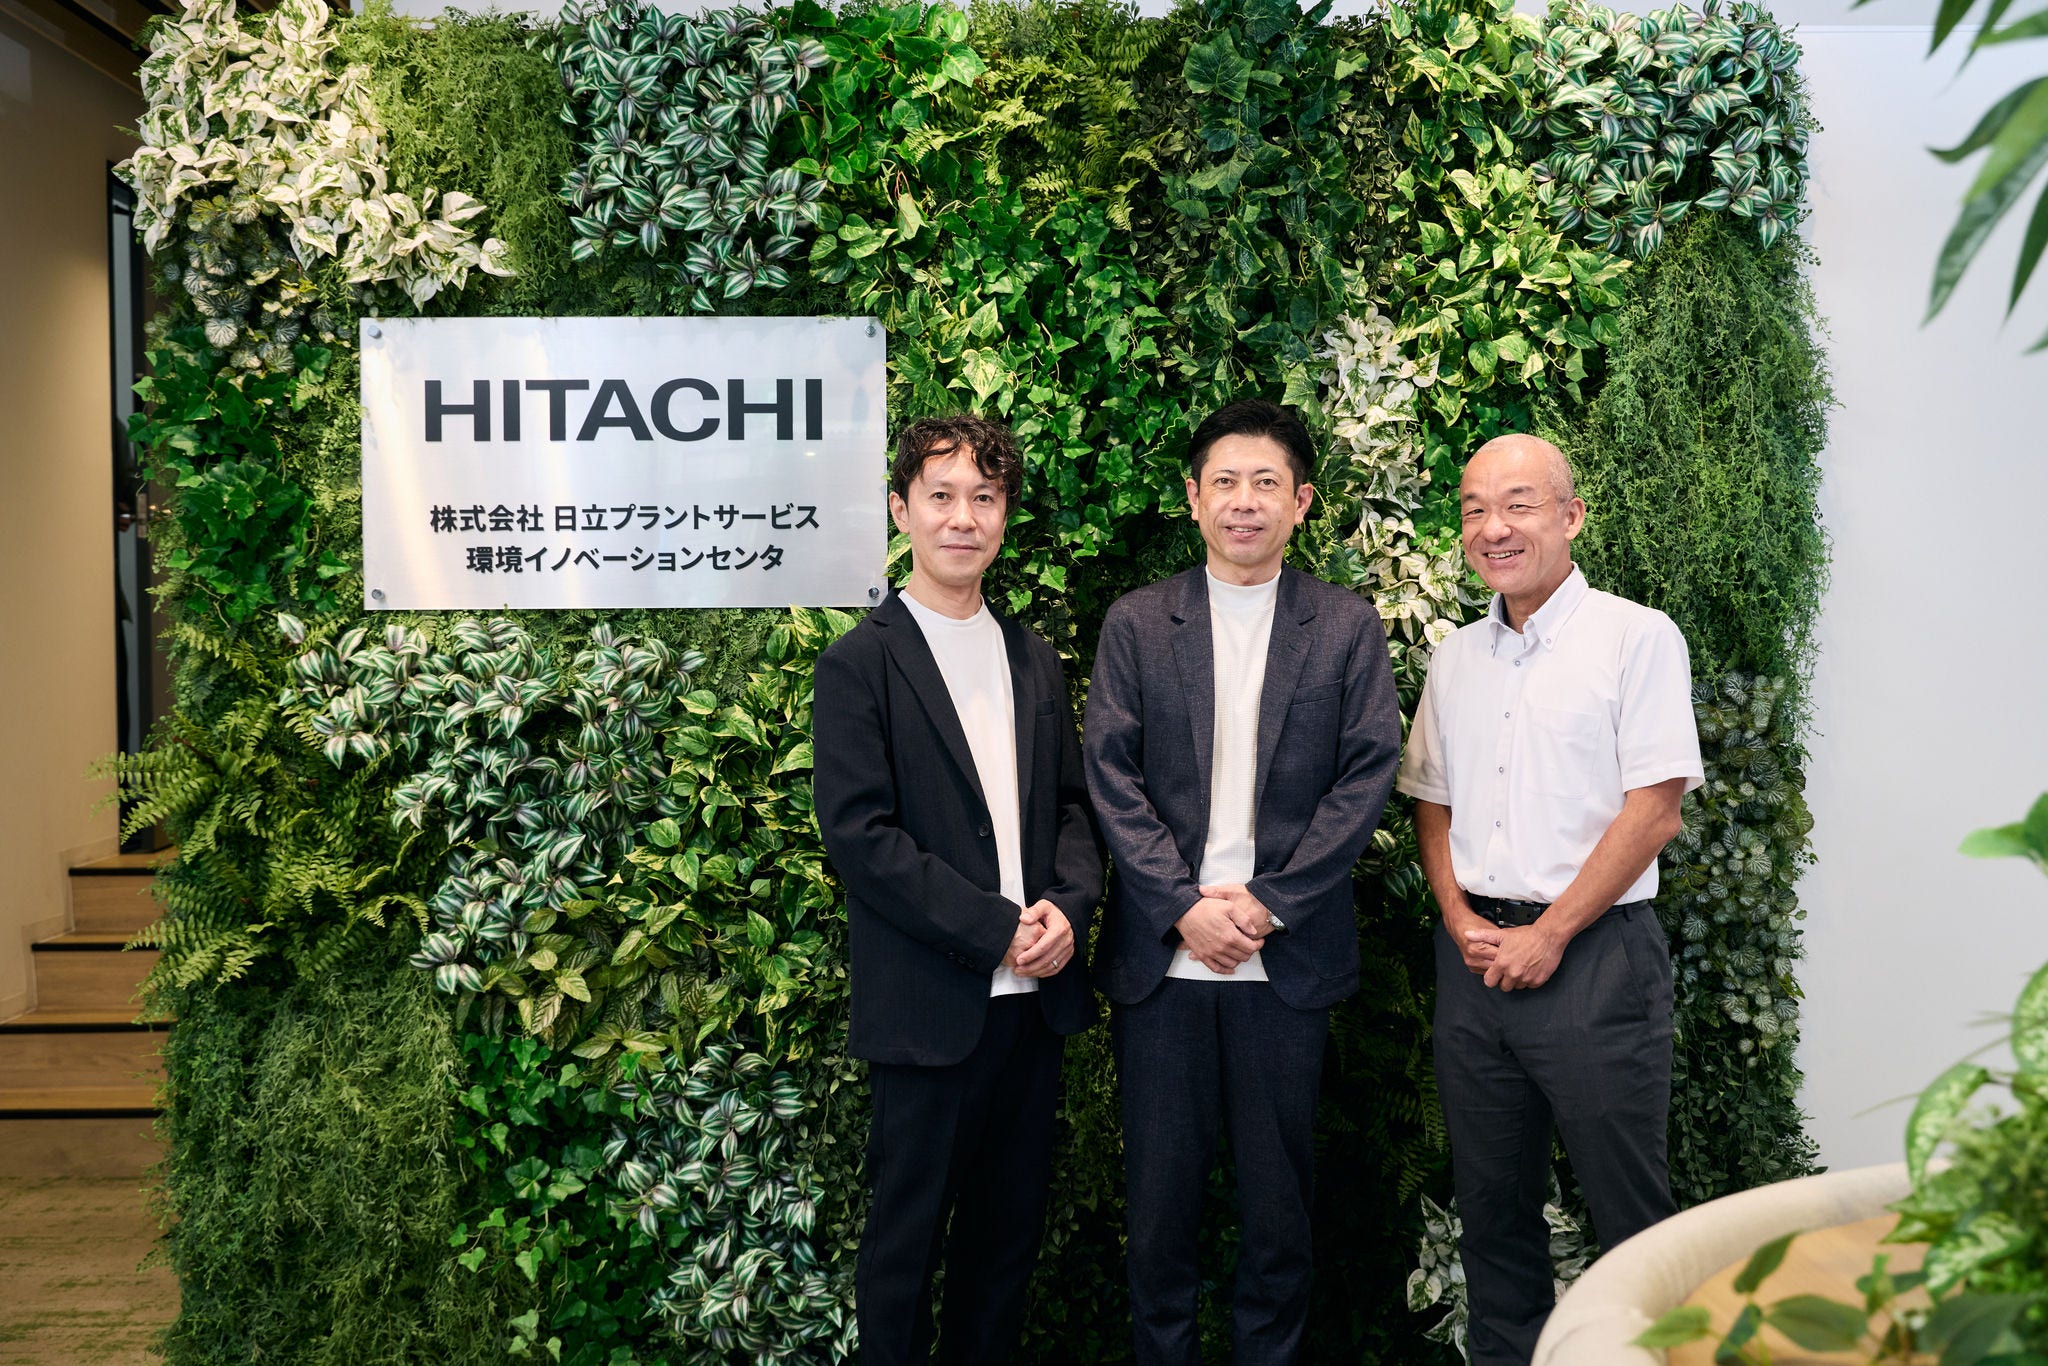
日立グループは、この課題に「One Hitachi」体制で挑んだ。顧客課題を起点に開発をけん引した日立プラントサービスの蒲生弘行、手技の3次元データ化を担った日立製作所の池田直仁、クリーン環境を守る「安全キャビネット」開発を担った日立産機システムの金子健に、取り組みの舞台裏を聞いた。
“10日後の失敗”が生む巨大なロス
再生医療や創薬の現場では、厳格なマニュアルが整備されている。しかし、どれほど詳細にマニュアルを作成しても文字や画像では表現し切れない動作が存在する。蒲生は「マニュアルに『フラスコを振る』とあっても、どのくらいの速度や範囲で振るべきかは文章で表せない」と語り、詳細をこう話す。
「液中に浮遊する細胞は、振る速度や揺らす大きさを誤るとダメージを受けて死滅します。しかし、直後の状態は目視で判別できません。仕様によっては、結果が判明するまで1週間から10日かかるケースも在ります。培養が失敗した際、10日前のどの作業に原因があったかの特定は困難で、工程が無駄になる損失も極めて甚大です」
現場では、同じマニュアルに従っても熟練者とそれ以外で品質がばらつく「属人化」が見受けられていた。作業と結果の因果関係を結び付けられず、定量的に客観評価する手段もなかったという。
無菌化や飛散防止を担う安全キャビネットの設計に15年以上携わってきた金子は「再生医療や創薬の現場において、空間を無菌に保つことや有害物質の漏えいを防ぐことは『できて当たり前』とされている」と話す。
「そのため、お客さまから『作業者の手技や動作データを定量的に取得・可視化したい』という強い要望を頂く機会が増えていました。しかし、この課題は装置の製造会社であるわれわれ1社では解決できない領域だったのです」
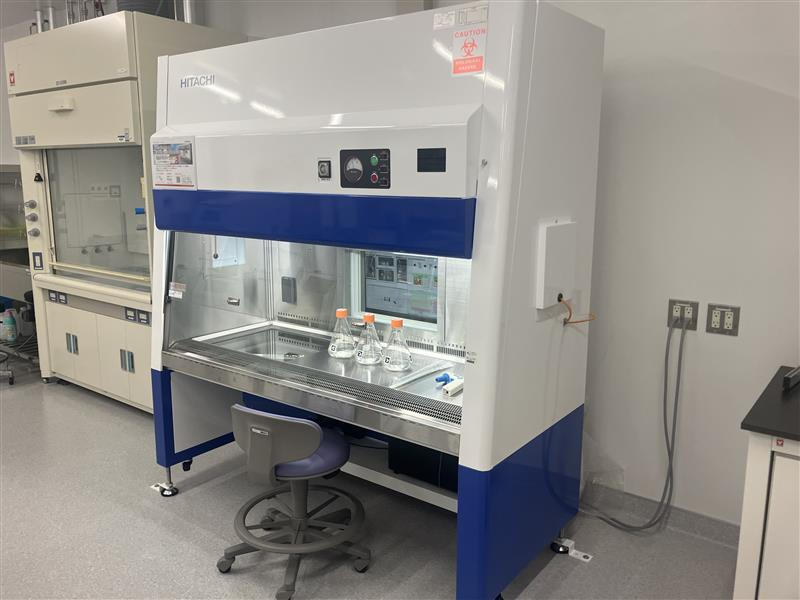 安全キャビネットのイメージ図(提供:日立プラントサービス)
「技術の押し売り」を捨てる マーケットインで引き出した真の課題
この課題に対して、蒲生らは既存技術をそのまま当てはめるプロダクトアウトのアプローチを排除した。技術先行の提案では現場の本当の困り事とかい離して、本質的な課題解決につながらないためだ。日立プラントサービス主導で、製薬会社や研究機関への深層ヒアリングが始まった。
「某製薬会社のお客さまに対して、空調・クリーンルームといったユーティリティ設備やプロセスに関することなど、時間をかけてヒアリングしました。抽出した課題を数値化して一覧に整理し、『どの課題から優先して取り組むべきか』をお客さまと膝を突き合わせて議論しました。技術の押し売りではなく、課題認識を共有した上で開発をスタートさせることが、私たちのマーケットインの定義です」(蒲生)
現場の声を丹念に拾い上げる中で、蒲生らは一つの答えにたどり着く。それが、安全キャビネット内にカメラを設置して、手技を3次元データとして可視化・解析するという解決策だ。
互いに強みを持ち寄るOne Hitachiの始動
現場課題を起点に構想を描いた日立プラントサービスだったが、具現化に必要なAI解析技術や安全キャビネットの改造技術は自社内に持っていなかった。
「そこで、人や物の動きを3次元で捉える計測技術に長けた日立製作所 研究開発グループの池田さんと、安全キャビネット製作で多くの実績を持つ日立産機システムの金子さんに声を掛けました」と蒲生は明かす。
計測インテグレーションイノベーションセンタに所属する池田は、人・物の動きと空間を3次元で捉える「ヒト-モノインタラクション計測」技術の研究に取り組んでいた。しかし、もともとの適用対象は半導体製造装置のメンテナンス作業支援をメインに据えていたという。池田は、「医療分野の知識はまったくなかったので、お話を頂いたときは戸惑いもあった」と話し、こう続ける。
「しかし、安全キャビネット内部は閉鎖された空間であり、ある意味限定された条件で手や物体の動きを捉えるアプローチはセンシングの観点から制御しやすく、早期の事業化につながる大きなチャンスだと直感しました。研究成果を社会へ送り出したいという強い思いもあって、新しいことを学びながら開発できる機会に期待が膨らみました」
「打診を受けた際の衝撃を今でも覚えている」と話すのは金子だ。
「『安全キャビネットにカメラを複数取り付けたい』という話は非常に新鮮な驚きでした。それまでの安全キャビネットは無塵(むじん)無菌環境を保ち、作業者を保護するための『隔離装置』でした。内部の作業をAIで定量化する発想や技術は、当社単独では持っていなかったのです。自社だけでは到達できない領域であり、面白い試みだと胸が高鳴りました」
発足した3社合同のプロジェクトチームは、よくある「フロントが持ち帰った二次情報を研究者が受け取る」構造を排した。蒲生と金子はもちろん、コア技術を担う池田も顧客との打ち合わせに同席。現場の作業工程と課題の仮説を落とし込んだ工程マップを自ら作成して顧客にぶつけた。
「事前に立てた仮説をベースに議論に臨んだことで、お客さまから真のフィードバックが頂けたと考えています。その結果、仕様書ではすくい取れない現場の微細なニュアンスなど、仮説を起点にした細かい現場課題を共有させていただきました」(池田)
蒲生は「3社が自社にない技術やノウハウを相互に補い、それぞれの強みを掛け合わせたからこそ、One Hitachiによる本質的な課題解決が実現した」と強調する。
ミリ単位の出っ張りも許されない極限のハードウェア設計
プロジェクトが試作段階に入ると、厳しい物理的制約という巨大な壁が立ちふさがった。
安全キャビネットの内部は、塵埃(じんあい)や微生物の混入を極限まで排除した「ISOクラス5」※レベルの清浄度を保たれた空間となっている。一般空気(外部の空気)の侵入とサンプル漏えいを防ぐために複雑な気流が精密に制御されていて、年に1回程度、強力なホルマリンガスで除染する環境でもある。
※清浄度に関する国際規格(ISO 14644-1)。ISOクラス5は、再生医療の無菌細胞培養室などに求められる極めて高い清浄度水準を指す。
手技の死角をなくすためには複数台のカメラや配線、センサーを実装しなければならなかった。しかし気流制御のプロである金子からすれば、内部にわずかな出っ張りが一つあるだけでも気流が乱れて無菌状態が崩れかねない世界だ。
「気流のバランスを阻害せず、カメラ自体が汚染源にならず、さらにホルマリンガスが引き起こす腐食から電子部品を完璧に保護しなければなりません。過去10年以上積み重ねた実験データと気流解析技術をつなぎ合わせて、どこまでの凹凸なら気流が乱れないかという限界値を割り出しました。その結果、カメラを内壁にフラットに埋め込んで、除染ガスから保護する特殊構造を検討することにしたのです」(金子)
半年間にわたり設計について議論を重ねて、ミリ単位の攻防を経て完成した試作機を見た池田は、深い感銘を受けたと話す。
「研究室で実験していたプロトタイプは、キャビネットの周りにカメラがボコボコと露出した武骨なものでした。それが日立産機システムの中条工場(新潟県)の現場で、金子さんたちの手で見事に製品筐体へ組み込まれた姿を見たときは本当に感動しました」
中条工場には3社のメンバーが集まって、実際のキャビネットに煙を流して気流循環を可視化し、全員で完成したキャビネットが機能的にも問題ないことを確認した。また、無菌環境下で作業者が画面に触れずに操作できる「空中ディスプレイ」の配置が必要になった際は、金子がその場で即興の取り付け治具を削り出してフィッティングするなど、工場を持つモノづくりの力が発揮され、One Hitachiの強みを実感したという。
「爪が見えない」「手が隠れる」 推測に頼らないリアルタイム3次元計測
ハードウェアの物理的障壁をクリアした先に待っていたのは、AI解析の予期せぬトラップだった。近年、単一カメラの映像から骨格を自動認識するAIモデルは一般化している。しかし、こういった“一般的な”AIをそのまま安全キャビネットに持ち込んでも、顧客の要求は満たせなかった。
「お客さまの要求は『安全キャビネット内の作業を、途切れさせず、死角なしでリアルタイムに計測すること』です。しかし現場では、作業者は感染防止や無菌保持のためにラテックス手袋を着用しています。一般的な画像認識AIは、爪の位置や皮膚の陰影を学習して手の表裏と左右などを認識しているため、ラテックス手袋をはめると爪が見えなくなり、AIが右手と左手を誤認識してしまうことがあるのです」(池田)
安全キャビネット内部には三角フラスコや大型のピペッターといった器具も乱立していて、作業中に手元が器具の影に隠れて「死角」が発生するという課題もあった。これを突破するため、池田らは複数台の埋め込みカメラから得られる情報を「3D空間情報」として統合し、リアルタイムに死角無く誤認識を低減した状態で作業計測可能な手法を構築した。池田は詳細をこう説明する。
「単一のカメラ画像からAIで手の骨格を『推測』するだけでは、キャビネット内での正確な位置情報は計測できません。そこで複数カメラの視点を統合し、キャビネット空間の全方位を網羅する3次元世界座標系を独自に構築しました。これにより、あるカメラに対して手が遮蔽(しゃへい)されても、別の角度のカメラが捉えた情報を統合することで、作業中ロストを抑えて、右手と左手を正しく追跡できる仕組みです」
池田は「これはAIの推測や予想だけに頼る手法ではない」と語る。複数台のカメラ配置を把握し全方位を捉えることで、現実の3次元空間をありのままに捉えて正確に計測できる。AIによる推測が誤った情報を出したとしても、惑わされることなく、時々刻々と変化する現場の状況にリアルタイムで対応して信頼性の向上をめざす手法は、まさに日立がめざすフィジカルAIの核心と言えそうだ。
こうして、極限の無塵無菌空間において手や器具の時系列での3次元情報を取得する基盤、手技AI解析ソリューション「SHUGY」が完成した。
では、完成したSHUGYは現場の課題をどのように解決して、作業者の技能や品質管理をどう変えるのか。後編では、リアルタイムでのミスの予防や手技の標準化、そしてフィジカルAIが切り開く技能継承の未来に迫る。
蒲生弘行(株式会社 日立プラントサービス 執行役員 Lumada事業統括本部 統括本部長 兼 研究開発本部 副本部長)
金子健(株式会社 日立産機システム インフラシステム統括本部 水環境社会システム事業部 クリーンエアシステム設計部 クリーンエア設計グループ 主任技師)
池田直仁(株式会社 日立製作所 研究開発グループ Sustainability Innovation R&D 計測インテグレーションイノベーションセンタ マルチモーダルセンシング研究部 リーダ主任研究員)
記載の内容について
本記事に記載の会社名、製品名は、それぞれの会社の商標または登録商標です。
画面表示を始め、製品仕様は改良のため変更することがあります。
関連リンク
おすすめ記事


シェアする:


