

廃炉作業ロボットの進化とフィジカルAIがひらく原子力の未来
シェアする:


福島第一原子力発電所の事故から15年。燃料デブリの試験的取り出しが始まり、今後の段階的な取り出し規模の拡大に向け、人が立ち入ることが難しいエリアで調査や作業を担うロボットの重要性が高まっています。日立は、原子炉格納容器内部の調査、原子炉建屋内外の作業環境の整備、燃料デブリ取り出しに向けた作業など、目的に応じたさまざまなロボットと周辺技術を開発してきました。
これまでどのような廃炉作業ロボットを開発し、AIやデジタル技術と組み合わせてどのような将来像を描いているのか。日立GEベルノバニュークリアエナジー株式会社 福島・廃止措置エンジニアリングセンタ 兼 技術統括室の岡田 聡主管技師に聞きました。
現場の自律的な判断とロボットなどによる物理的な作業を融合する「フィジカルAI」が注目を集める中で、ロボット技術への関心も高まっています。深刻化する人手不足への対応として、人と同じ空間で人の作業を支援するだけでなく、宇宙や災害現場などの人が直接立ち入ることが難しい場所で人の作業を代替することも、これからのロボットが担う重要な役割として期待されています。
福島第一原子力発電所の廃炉現場も、その一つです。日立は事故直後から、除染をはじめとする環境整備、汚染水対策、使用済燃料や燃料デブリの取り出しに向けた技術開発と現地作業に取り組んできました。高線量で人が立ち入ることが難しい、あるいは長時間作業が困難なエリアが多いことから、人に代わって調査や作業を担うロボットを開発し、現場に投入してきました。
廃炉における最重要かつ最難関の工程の一つは、燃料と原子炉の構造物が溶けて混ざり合い、原子炉内や原子炉格納容器の下部に落ちて固まった燃料デブリの取り出しです。その作業は、大きく3段階に分けられます。まず取り出し方法を検討するために現場の状況を把握する調査、次に作業の支障となるがれきなどの撤去や現場の放射線量率を低減するなどの作業空間の整備、そして実際の燃料デブリ取り出し作業です。作業ごとに環境も目的も異なるため、ロボットにはそれぞれに合わせた形状や機能が求められます。
調査用に開発したロボットの一つが、形状変化型ロボット「PMORPH」です。目的は、原子炉格納容器(PCV)の内部に入り、構造物の状態や付近の放射線量率を調べ、取り出し対象となる燃料デブリまでのアクセスルートを把握することでした。
格納容器内部へ進入するには直径約10センチメートルの配管を通過し、内部ではグレーチングと呼ばれる格子状の金属板がはめ込まれた床の上を安定して走行する必要があります。それらの条件を満たす形状を検討する中で思いついたのが、クローラで走行し、細い配管を通るときはI字型の棒状に、内部へ入るとU字型へ変形するというコンセプトでした。
初号機のPMORPH1は2015年4月に1号機のPCV内へ入り、カメラ、温度計、線量計を用いてペデスタル外の地上階の状態を確認しました。2017年3月には、カメラと線量計を備えたセンサーユニットをウインチで降下させるPMORPH2を投入し、ペデスタル外の地下階の水中堆積物や線量分布を調査しました。
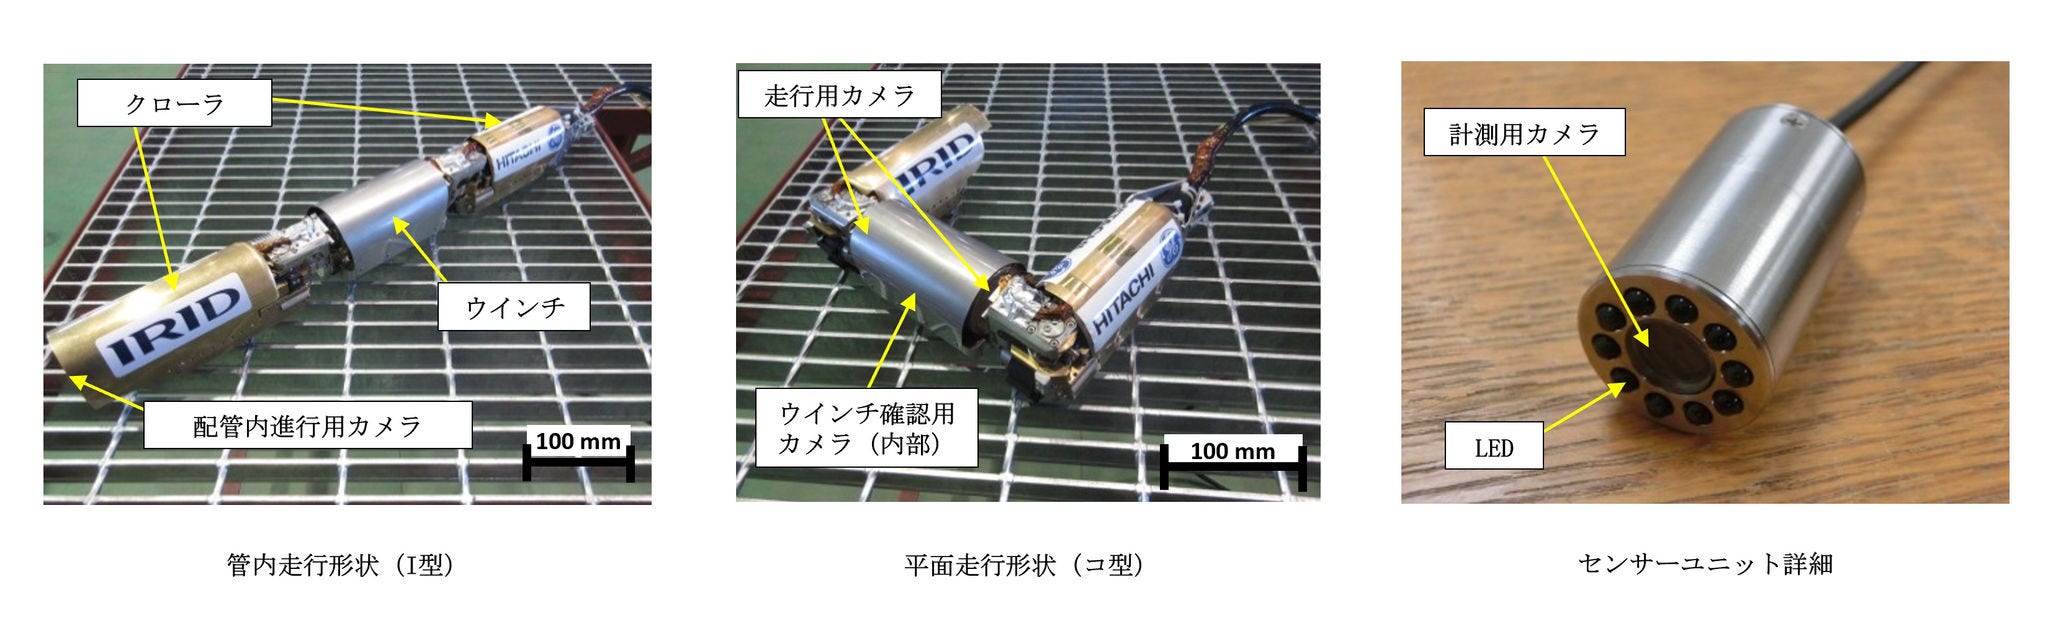 PMORPH2本体とセンサーユニット
PMORPH 紹介動画
2017年の調査で確認されたPCV地下階の水中堆積物を詳しく調べるため、日立は6種類の潜水機能付きロボット「ROV」を開発しました。ケーブルの絡まりを防ぐガイドリングの設置、堆積物表面の3次元マッピング、厚さ測定、堆積物の性状を把握するための放射線計測、堆積物の直接サンプリングなど、目的に応じた機能を持たせ、2022年2月から2023年3月にかけて実施された1号機PCV内部調査で、水中堆積物回収工法の策定に必要な情報を収集しました。
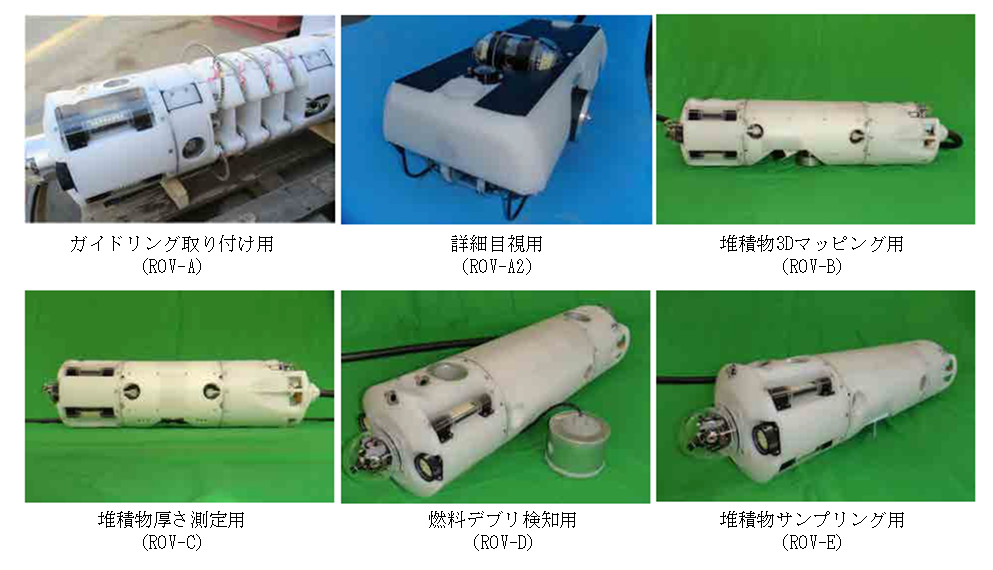 6種類の目的別ROV
ROV 紹介動画
作業空間の整備に用いるロボットとして、配管内にアクセス可能な伸縮型能動スコープカメラ「TASC」を開発しました。1号機では、原子炉補機冷却系の熱交換器内部に残る高濃度汚染水により周辺の線量が高く、その除去・排出が課題でした。
しかし、熱交換器まで水抜き用ホースを届けるには、曲がり角のある配管を通す必要があります。そこで、ホースの周囲を短い繊毛で覆い、モーターの振動で自動的に前進する仕組みを採用しました。先端の車輪で方向を制御しながら熱交換器まで到達させ、内側のホースで水を吸い出します。能動スコープカメラにより、ホース先端の状況も確認できます。現在、1号機熱交換器内部から汚染水の排水作業を進めています。
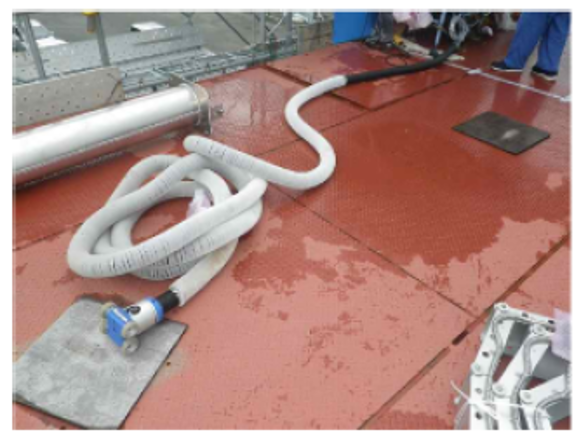
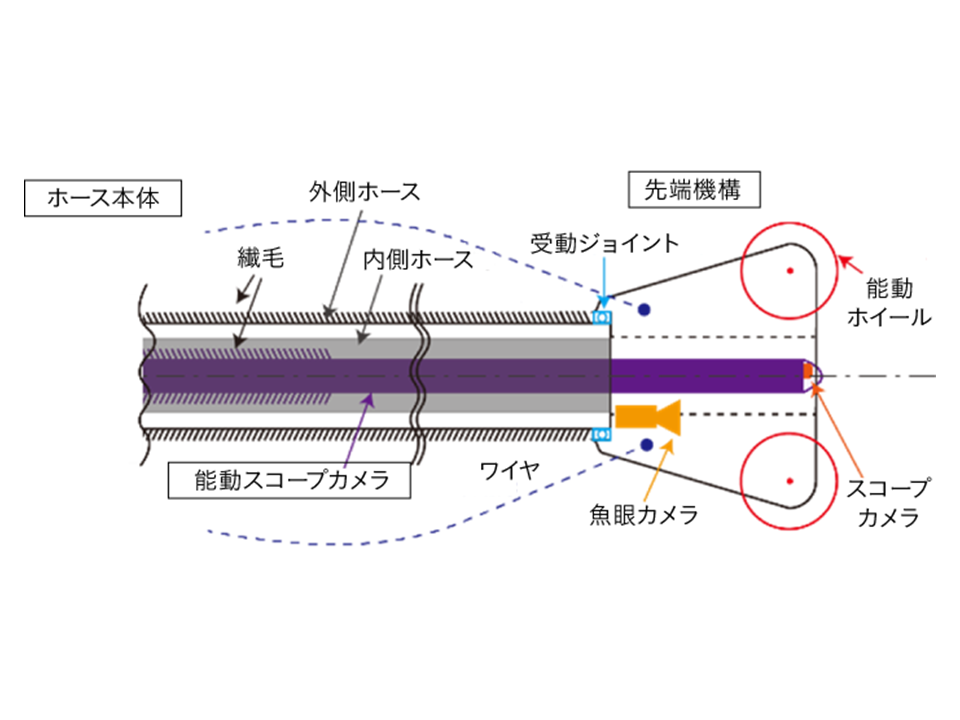
伸縮型能動スコープカメラ「TASC」の外観と断面図
作業環境の整備に加え、燃料デブリ取り出しにも適用できるロボットとして開発したのが柔構造作業ロボット「HUMALT」です。放射線に弱い制御基板やセンサーなどのエレクトロニクス機器を本体に搭載せず、アームの駆動に複数のシリンダー式水圧アクチュエーターを組み合わせることで、高線量環境下での長時間作業を可能にしました。屈曲・旋回機能を持つ関節モジュールの組み合わせで細かな動きに対応でき、柔軟性があるため対象物や構造物と接触しても互いを破損しにくいことも特徴です。
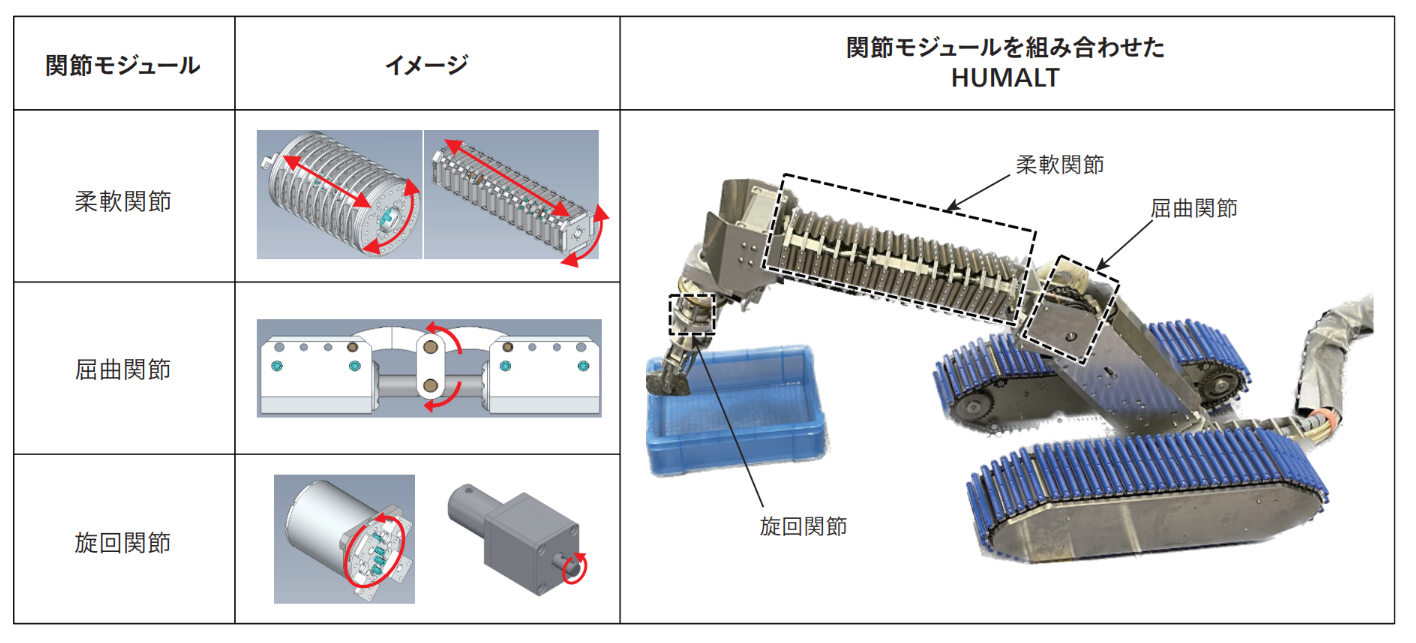 HUMALTの関節モジュール
操作は本体とホース配管でつながった制御装置を介して遠隔で行います。制御装置はシリンダーへ水を送り出すポンプユニットと制御盤で構成され、センサーで配管流量や圧力を検出しながら制御を行います。
流体によって動力を伝える仕組みには、油圧や空気圧などもあります。その中で水圧を選んだ理由は、操作性が高いことに加え、万一破損しても漏れ出すのは水で、現場環境への影響が少ないためです。水中での使用にも適しており、廃炉作業だけでなく、通常の原子炉での点検作業などへの応用も視野に入れています。アームは1本から複数本に拡張でき、使用場所に応じた移動機構と組み合わせることでさまざまな作業に適用できます。
2019年には、HUMALTの前身となる2本の柔構造アームを備えたタイプを福島第一原子力発電所の3号機タービン建屋に投入し、障害物の撤去を行いました。今後は、原子炉建屋の地下に、汚染水中のセシウムを吸着するために投入したゼオライトの回収なども行う計画です。
HUMALT紹介動画
私がもともと専門としていたのは計測技術です。日立入社後は研究所でセンシング技術の研究に携わり、その中で、センサーを計測地点まで運ぶ装置としてのロボット開発にもフィールドを広げていきました。
2011年の東日本大震災当時は、研究所で原子炉内の点検に用いる潜水型ロボットのコンセプト開発を行っていました。その経験を生かすため、福島第一原子力発電所の廃炉作業に投入するロボットの開発に携わるようになりました。最初はコンセプト開発のみでしたが、実際に装置化して現地に投入するという段階で事業部門に移り、現場作業にも従事する様になりました。現在は、廃炉に必要なロボット技術の開発全般に関わっています。
一口に廃炉と言っても、通常炉と事故炉では環境が大きく異なります。事故炉では高線量エリアが多く、放射性物質の閉じ込めのため閉所や狭隘(きょうあい)環境も多く存在します。通常の原子炉にはない障害物、ダストや蒸気による空間視認性の低さ、滞留水の透明度の低さ、照明を持ち込めない場所での暗所作業など、さまざまな悪条件が重なっており、一般環境向けのロボット技術をそのまま持ち込むことはできません。最大の障害はやはり放射線です。センサー類の放射線対策に加え、作業者の安全確保と操作負担軽減をいかに図るかが問われます。
放射線対策としては、センサー類そのものの耐放射線化や放射線遮蔽材の追加、ロボット本体からのセンサー類などの電子機器の分離などが挙げられます。機器が累積放射線量による稼働限界に達する前に交換するなど、運用面も含めた設計も必要です。
作業者の安全確保と操作負担の軽減には、一定の作業自動化と、数十~数百メートル離れた場所からの遠隔操作が欠かせません。自動化に向けては、放射線量率が比較的低いエリアでのがれき撤去など、繰り返し作業をロボットに任せる自律制御システムを開発しています。最終判断はオペレーターが行うことで、作業効率と作業品質の両立を図ります。
燃料デブリ取り出しのような非定型作業はオペレーターによる遠隔操作が基本となりますが、直接目視できないため操作が難しいという課題があります。現在、耐放射線性を持つカメラを開発中ですが、ロボット本体にセンサーやカメラを取り付けられない場合を想定し、外部に設置したステレオカメラの画像をもとにロボットとその周囲の3次元位置やアーム姿勢を推定するシステムも開発しています。また、HUMALTのような多関節ロボットの操作を支援するための制御技術も検討しています。
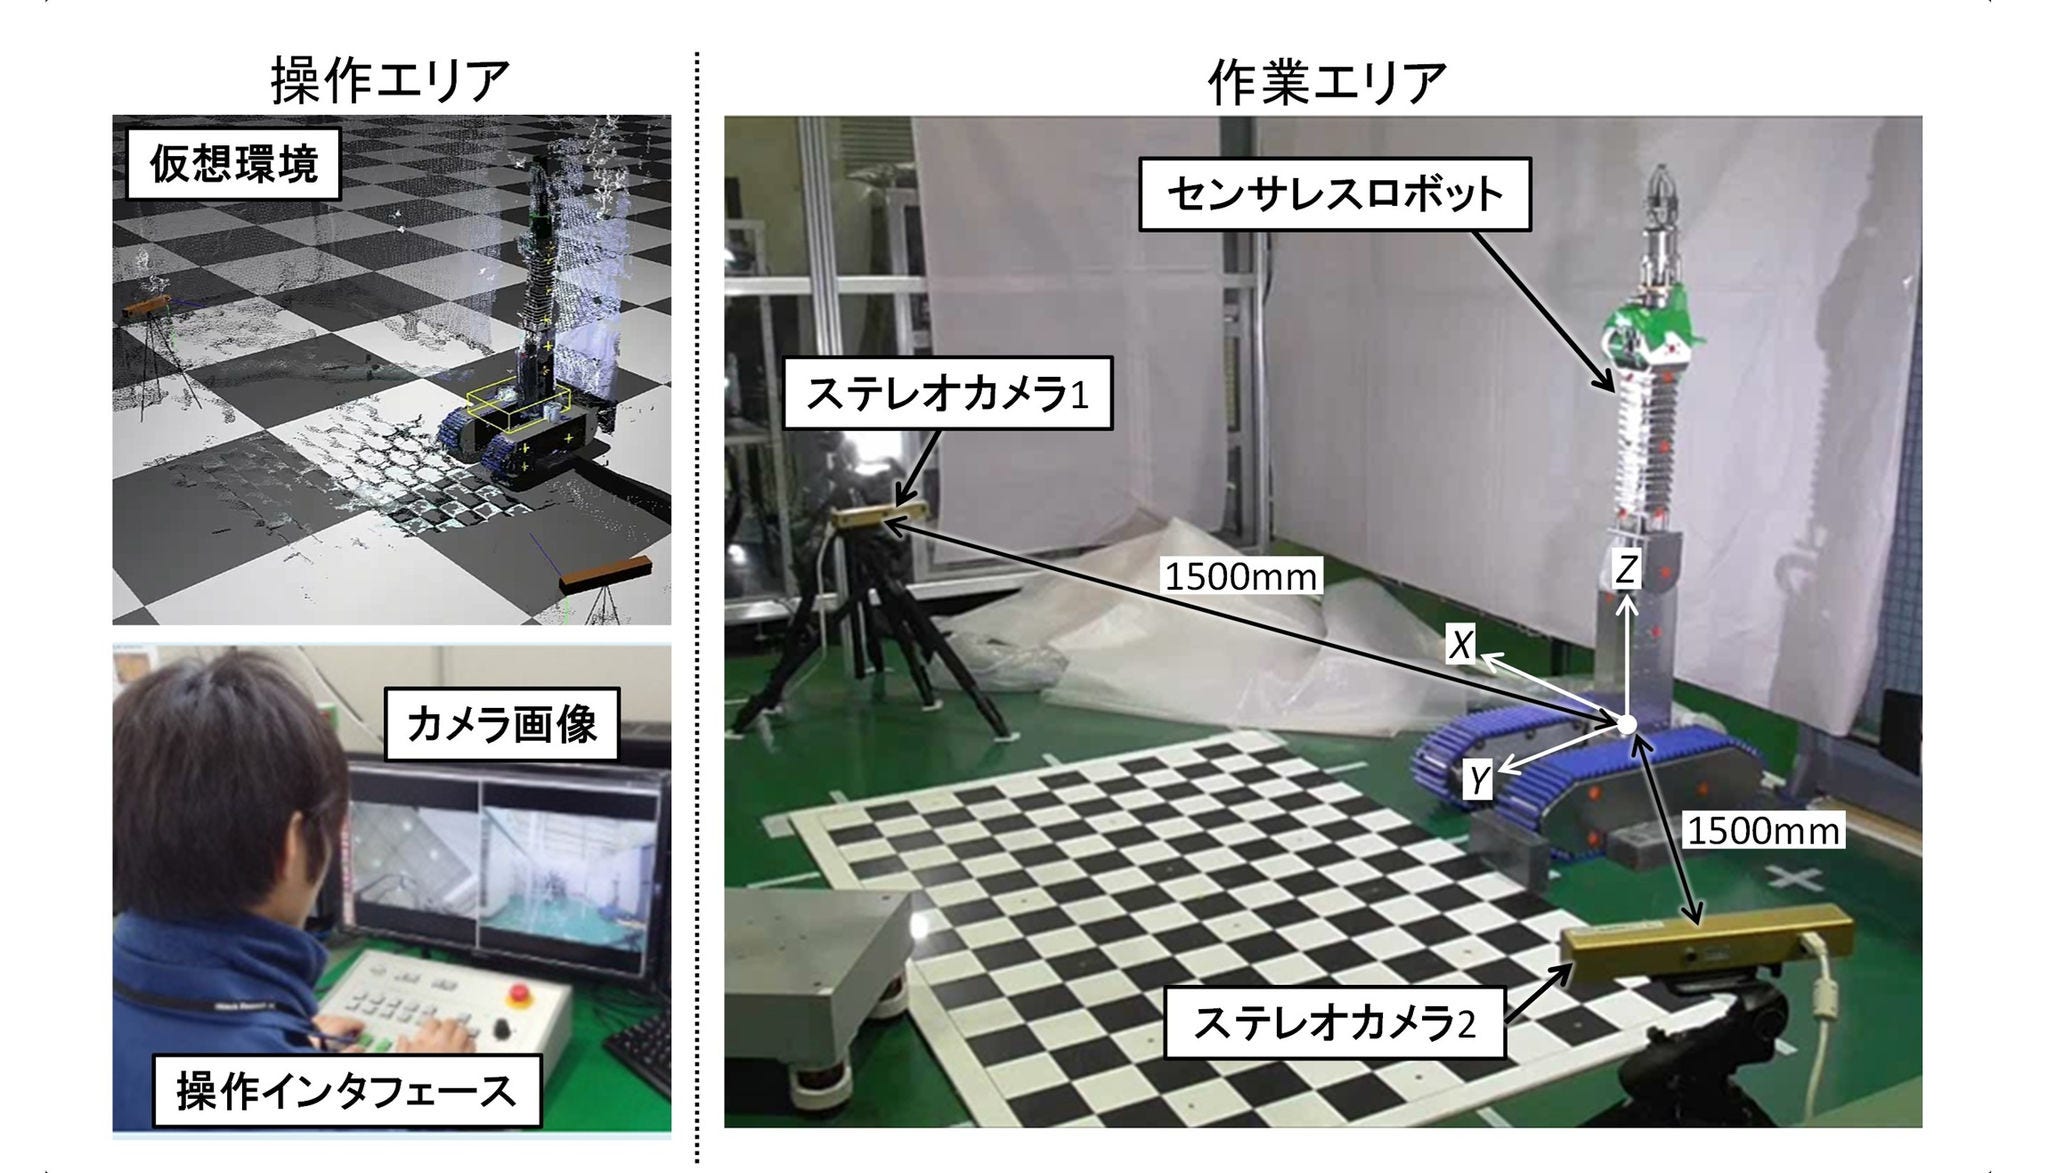 外部カメラの映像を用いたアーム姿勢推定システム
燃料デブリ取り出しの初期段階では、多くの場面で人間の力と判断を必要とします。その中で、移動や把持などの定型化できる部分から自動化を進めていき、将来は、人間の指示を受けたロボットが状況を判断しながら自律的に作業できるようにすることで、作業のスピードを高められるでしょう。
今後、そうした技術の土台となるのが、日立グループが強みとするフィジカルAIです。センサーで取得した現場データや熟練者のノウハウと、ロボット、AI、デジタルツイン技術を組み合わせ、廃炉作業に携わるフロントラインワーカーの負担軽減と、作業の安全性、確実性の向上をめざしています。日立にはPMORPHやHUMALTのような独自の強いフィジカルと、それらを賢く動かすAI技術があります。両者を融合させることで、長期にわたる廃炉を支えていく仕組みができると考えています。
廃炉の技術課題は、調査段階、燃料デブリ取り出し段階、最終的な更地化をめざす段階でそれぞれ異なり、都度、ロボットに求められる要件も変化していきます。開発に終わりはなく、福島第一原子力発電所の廃炉で培ったロボット技術や知見を、通常炉の廃炉や再稼働後の点検にも広げていくことも求められます。
原子力分野においてロボット技術がめざすべきは、現場で働くフロントラインワーカーの安全と働きがいを支え、その先にある「幸せ」の実現に貢献することだと私は考えています。人とロボットの協働によって、安全に、安心して、充実感をもって働ける環境をつくることは、今後数十年続く福島の廃炉作業と、重要なエネルギーインフラとして社会を支える原子力の発展に欠かせません。
そのためにも、日立のロボティクス分野をよりいっそう発展させていくことが大切です。ロボットは、筐体、アクチュエーター、移動機構、計測技術、データ処理技術、ソフトウェア技術、制御技術、さらにAI技術などの多彩な要素技術を掛け合わせて形になるものです。私の部署でも、機械工学、材料工学、化学、制御など、さまざまな専門知識を持つ人財が活躍しており、廃炉の完遂に貢献していくという使命感をもって技術開発を進めています。
未知の作業となる廃炉を担うロボットに、あらかじめ用意された正解はありません。社内外に広くアンテナを張り、常に技術の「シーズ」を探す。現場の「ニーズ」を聞き、みずから課題を見つけ、手を動かして形にする。そうしたプロセスは、開発の難しさであると同時に、おもしろさでもあります。
「PMORPH」の構想時、最初に行ったのは自力で小さな模型を作ってみることでした。開発に必要なのは、まさに「和・誠・開拓者精神」という日立創業の精神(VALUES)です。廃炉は長い道のりですが、だからこそ開拓者としての気持ちを忘れず、原子力の未来をひらくロボット開発に取り組んでいきます。
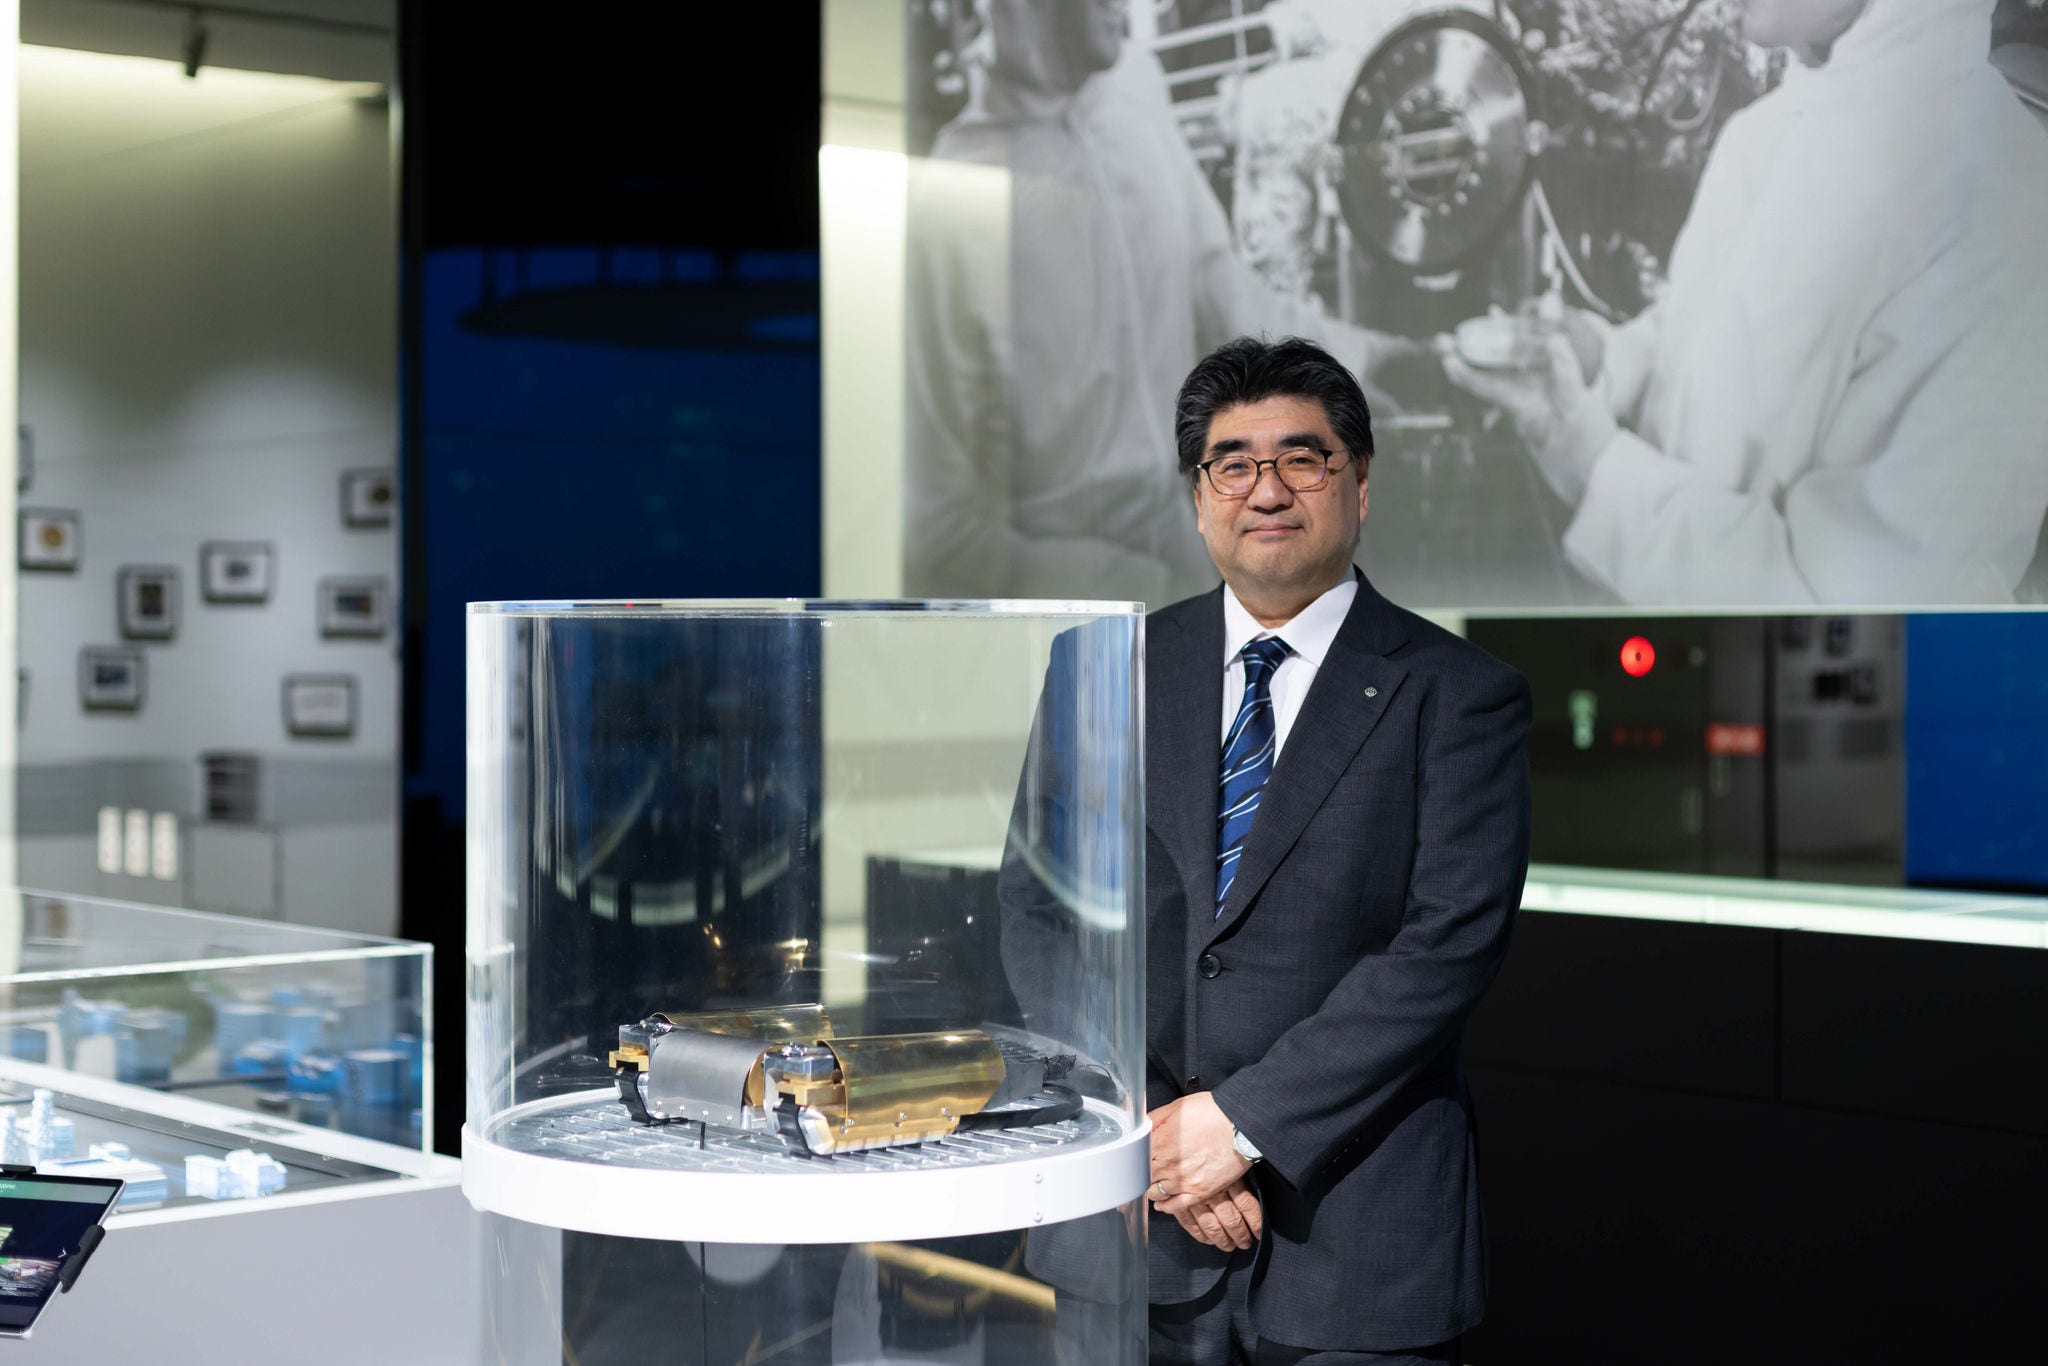 PMORPHは、日立創業の精神を体現する象徴として、企業ミュージアム「日立オリジンパーク」に展示
岡田 聡 / Satoshi Okada
役職: 主管技師 / Chief Engineer
経歴: 東北大学工学研究科博士課程前期修了、同情報科学研究科博士課程後期修了、博士(情報科学)。
1993年日立製作所入社、エネルギー研究所配属。原子力分野・一般産業分野のロボティクス技術・電気電子計測技術の研究開発業務に従事。震災後、福島第一原子力発電所の廃止措置に向けた設計・技術開発に携わる。現在、日立GEベルノバニュークリアエナジー株式会社において、福島廃止措置に向けた調査技術、環境改善技術、ロボティクス技術の開発を推進。日本ロボット学会(フェロー)、日本原子力学会、日本機械学会、日本保全学会会員

